المستوى 4: الروبوتات باستخدام MakeCode
يُقدِّم المستوى 4 الأنظمة ذاتية التشغيل. يقوم الطلاب بإنشاء نماذج أولية باستخدام جهاز Micro:bit وشاشات LED، كما يقومون ببرمجة الروبوتات باستخدام كتل MakeCode.
نظرة عامة على المستوى 4
- الصف
- الصف الرابع · المرحلة الابتدائية
- التكنولوجيا
- الروبوتات باستخدام MakeCode
- الأدوات
- MakeCode على جهاز micro:bit
- مجموعة
- مجموعة أدوات الروبوتات الذكية، واحدة لكل مجموعة مكونة من أربعة أفراد
- المشاريع
- 15 مشروعًا ومشروع تخرج
- الوقت الأسبوعي
- جلسة واحدة مدتها 45 أو 90 دقيقة
- قبل التحدي وبعده
- صنع جهاز تغذية آلي للحيوانات الأليفة
- موضوع الاستدامة
- الصحة وسلامة البنية التحتية
- الوظائف المذكورة
- مهندس روبوتات، مهندس طب حيوي، خبير أرصاد جوية
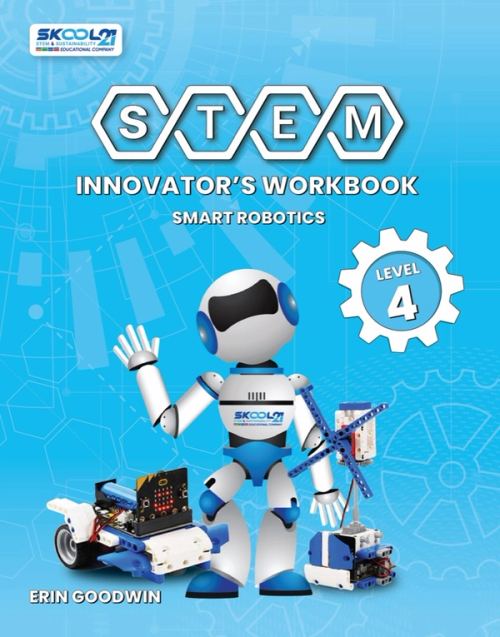
 عرض توضيحي لكتاب المستوى 4
شاهد المستوى 4 في الواقع العملي
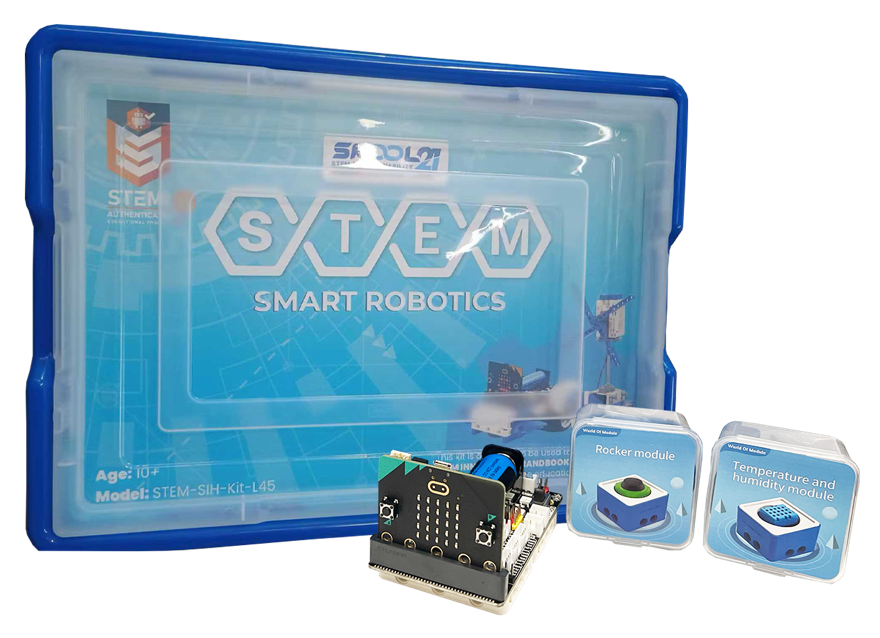
جولة سريعة عبر كتاب التمارين الخاص بالمستوى 4 ومجموعة أدوات الروبوتات الذكية، من قناة SKOOL21.
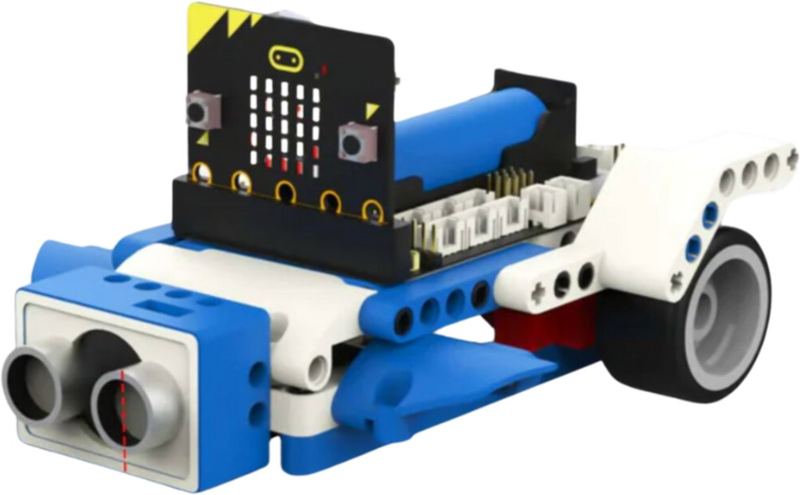
المزيد من مقاطع الفيديو على قناة SKOOL21 →مشاريع من مجموعة أدوات الروبوتات الذكية
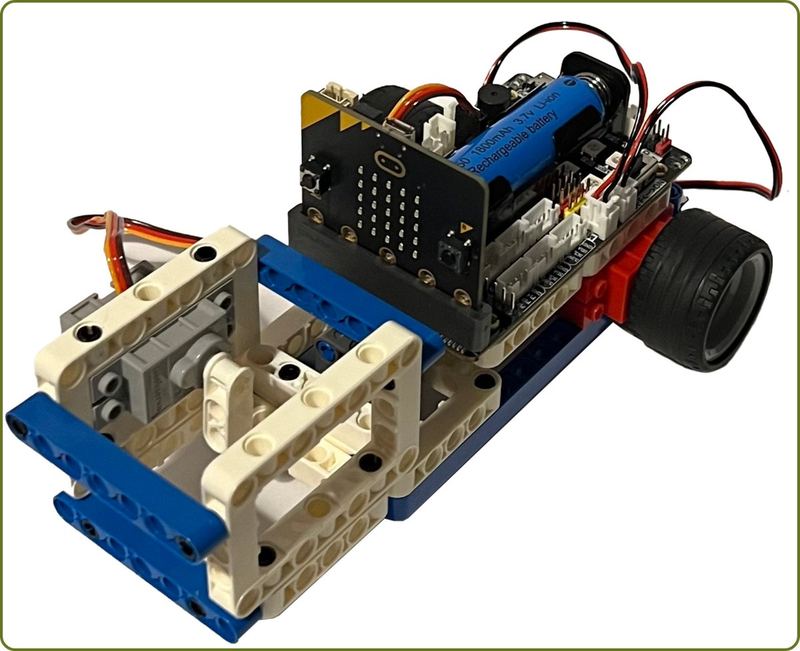
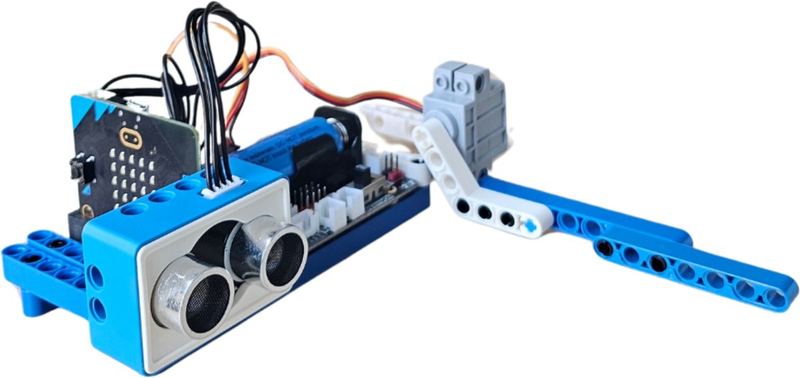
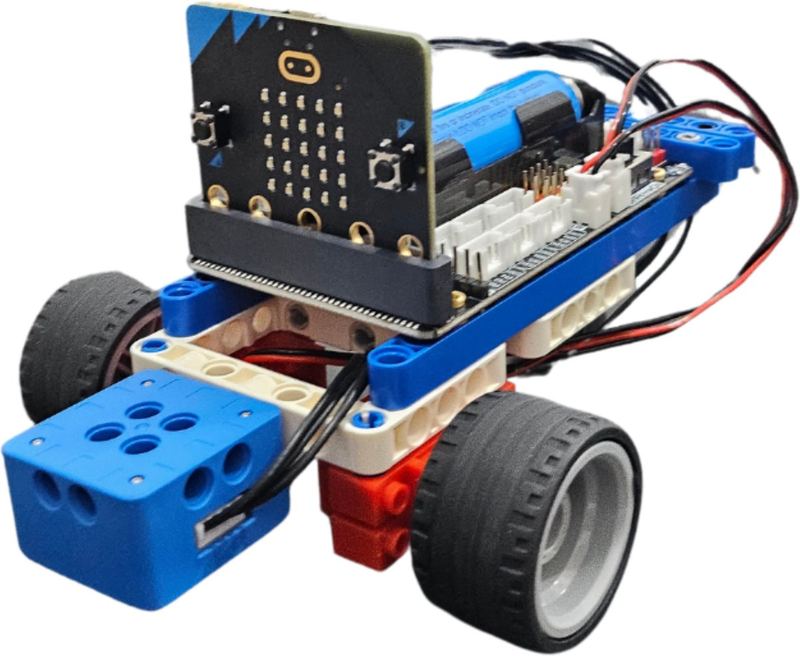
يمكن للطلاب
- برمجة روبوت باستخدام Microsoft MakeCode
- استخدام شاشة Micro:bit وأجهزة الاستشعار في نموذج أولي
- العمل ضمن فريق لحل تحدي في مجال الروبوتات
ملخص مستمد من «نتائج إتمام المستوى» الخاصة ببرنامج SKOOL21.
كيف تعمل
- تعريف
- التصميم
- مشاركة
- تأمل
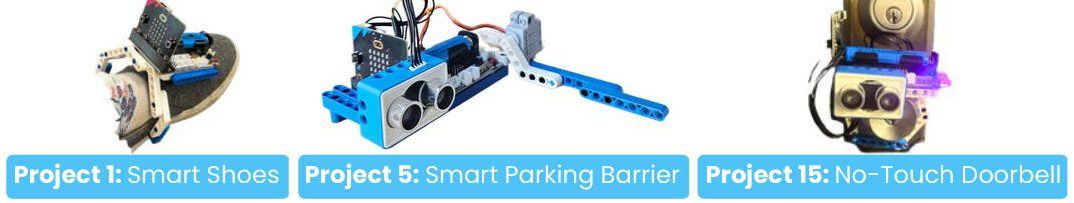
خمسة عشر مشروعًا ومشروع تخرج. اطلب ورقة المستويات للاطلاع على القائمة الكاملة للمشاريع.
نتائج الخروج الكاملة وأهداف التنمية المستدامة للمستوى 4
الهندسة والتصميم
- قم بتصميم وبرمجة حل روبوتي فعال (يشتمل على micro:bit ومحرك ومستشعر) يقوم بتنفيذ مهمة آلية عند استيفاء شرط معين (التحدي التمهيدي/اللاحق «تصميم جهاز تغذية آلي للحيوانات الأليفة»).
- أكمل أول مشروع «كابستون» يحمل اسمًا رسميًا في هذا المستوى، مع تطبيق دورة «التحديد، والتخطيط، والبناء، والاختبار، والتحسين» بالكامل على مشكلة أصلية.
- إجراء تجارب متكررة على نموذج أولي في مجال الروبوتات عبر عدة جولات اختبار، مع إجراء تحسينات هادفة على التصميم وشرحها.
- قم بمعايرة آلية يتم تشغيلها بواسطة مستشعر بحيث تعمل بشكل موثوق في الظروف المقصودة.
العلوم
- دراسة مفهوم نقل الطاقة، مثل المحرك الذي يحول الطاقة الكهربائية إلى حركة ميكانيكية (NGSS PS3: الطاقة).
- استكشف موضوعًا يتعلق بنظم الأرض أو الأنشطة البشرية يرتبط بمشروع بناء، مثل استخدام الموارد (NGSS ESS2/ESS3).
- استكشفوا معًا موضوعات علم الأحياء والفيزياء من خلال مشروع بناء روبوت، مما يعكس الارتباط بين علم الأحياء والفيزياء في هذا المستوى (المرحلة الرابعة من منهج كامبريدج للعلوم).
- اربط مشروعًا ما بسيناريو واقعي كمثال على تطبيق العلم في سياقه (منهج كامبريدج للعلوم، المرحلة الرابعة).
الرياضيات
- تطبيق مبادئ الهندسة والتفكير المكاني لتحديد مواقع أجهزة الاستشعار والآليات على الروبوت (هندسة كامبريدج).
- استخدام العمليات الحسابية والكسور لضبط التوقيت أو الكميات، مثل كمية الطعام التي تطلقها آلية ما (رقم كامبريدج؛ المعايير الأساسية المشتركة للرقم والعمليات — الكسور).
- جمع البيانات المستمدة من الاختبارات المتكررة لجهاز تشغيل آلي وتقديمها (إحصاءات كامبريدج؛ القياس والبيانات في المعايير الأساسية المشتركة).
الحوسبة والبرمجة
- كتابة برامج MakeCode القائمة على الكتل وتصحيحها على جهاز micro:bit، بحيث تقوم هذه البرامج بقراءة مدخلات المستشعر وتشغيل مخرجات المحرك.
- برمجة منطق التشغيل المشروط (إذا تحققت حالة المستشعر، فسيتم تنفيذ إجراء المحرك) لأتمتة مهمة مادية.
- اختبار الكود ومراجعته عبر عدة دورات حتى يعمل الروبوت الاستشعاري المستقل بشكل موثوق.
تولَّ دورًا محددًا ضمن الفريق — سواء كان قائدًا، أو مديرًا للمواد، أو مُعدَّل تقارير، أو مشرفًا على الاختبارات — وقم بأداء هذا الدور على أكمل وجه، مع التعاون والتواصل وحل النزاعات داخل فريق البناء.
تعرف على الصلة بين مشاريع الروبوتات وأجهزة استشعار الصحة في هذا المستوى والمهن الحقيقية، مثل مهندس الروبوتات، أو مهندس الطب الحيوي، أو أخصائي الأرصاد الجوية.
تحديد هدف التنمية المستدامة المرتبط بمشروعهم، والذي يدور حول موضوع الصحة وسلامة البنية التحتية.
من «نتائج الخروج» لمستوى SKOOL21. والمعايير المذكورة هي معايير NGSS و«المعايير الأساسية المشتركة» ومسارات كامبريدج.
- 3 الصحة الجيدة والرفاهية
- 7. طاقة نظيفة وبأسعار معقولة
- 9 الصناعة والابتكار والبنية التحتية
- 10. الحد من التفاوتات
- 11 المدن والمجتمعات المستدامة
- 13 الإجراءات المتعلقة بالمناخ
- 15 الحياة على اليابسة
- 16 السلام والعدالة والمؤسسات القوية
المصدر: إطار العمل «الركائز الخمس» لـ SKOOL21. قارن بين جميع المستويات
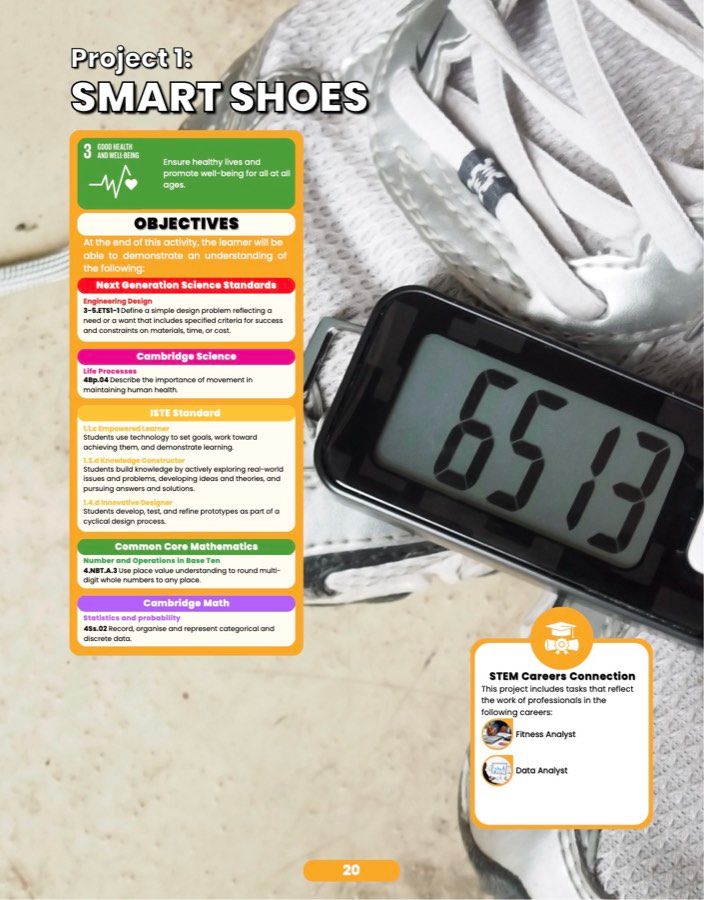
المشروع 1: الأحذية الذكية
المشروع الأول في هذا المستوى، كما يظهر في الدليل. ويوجد كتاب التمارين الكامل في القارئ أدناه حيث تم نشره.
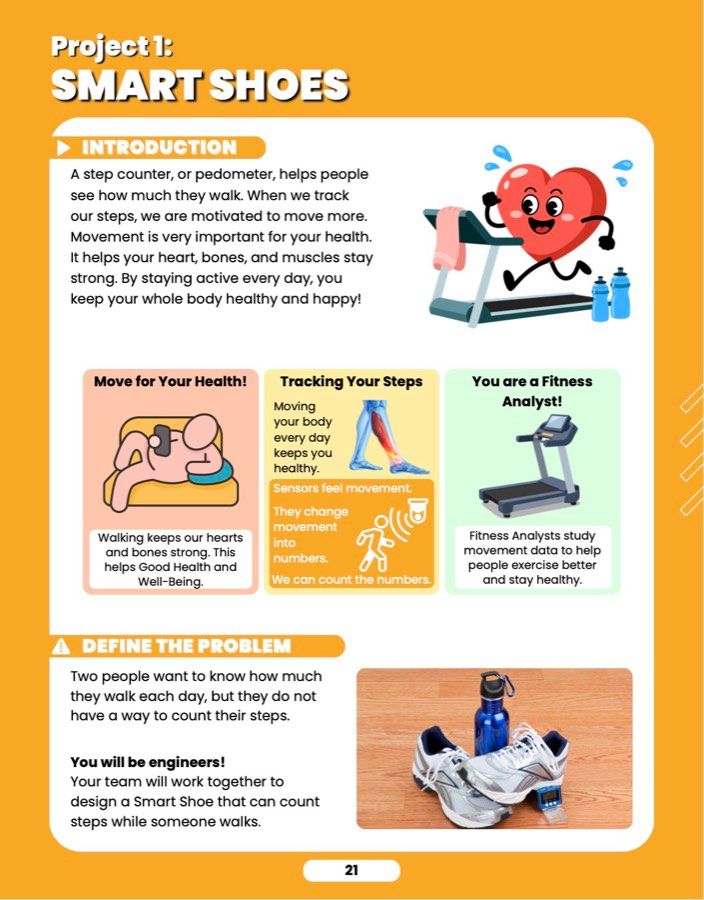
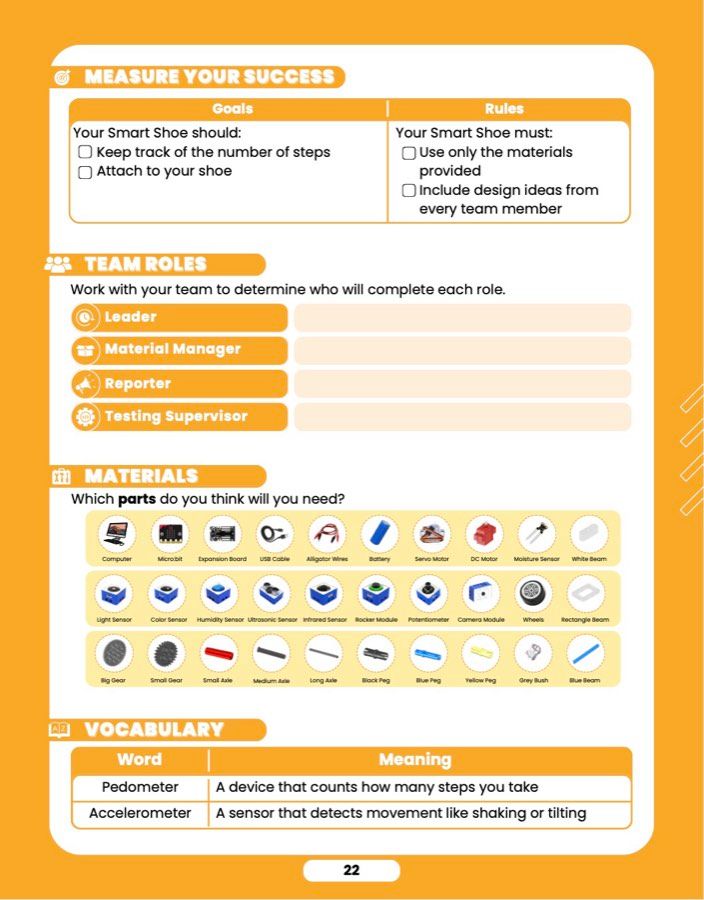
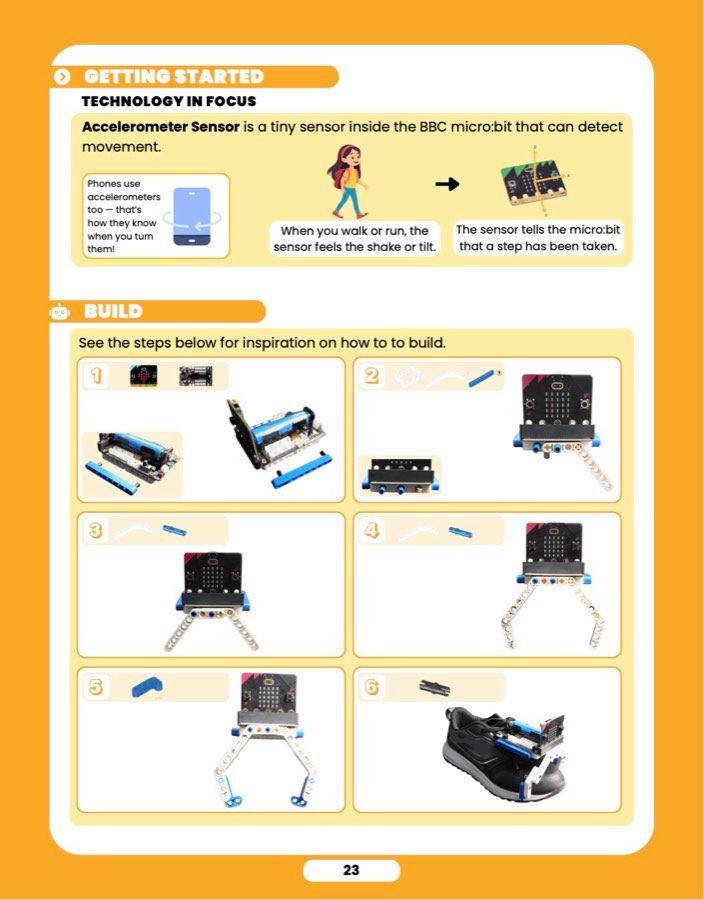
يرغب شخصان في معرفة المسافة التي يقطعانها سيرًا على الأقدام كل يوم، لكن لا توجد لديهما وسيلة لحساب عدد خطواتهما. سيعمل فريقكم معًا لتصميم حذاء ذكي قادر على حساب عدد الخطوات أثناء المشي.المسألة، كما وردت في كتاب التمارين.
- تسمية الهدف
- الهدف 3 من أهداف التنمية المستدامة · الصحة الجيدة والرفاهية
- الوظائف المذكورة
- محلل لياقة بدنية، محلل بيانات
- المعايير المشار إليها
- NGSS 3-5-ETS1-1؛ كامبريدج للعلوم 4Bp.04؛ المعايير الأساسية المشتركة 4.NBT.A.3؛ كامبريدج للرياضيات 4Ss.02
المعايير المذكورة في المستوى 4، لكل مشروع على حدة
صف واحد لكل مشروع، مع ذكر المراجع كما وردت في الدليل. وتشير الخلية الفارغة إلى عدم وجود مرجع لهذا المشروع.
- PS3
- PS4
- ESS2
- ESS3
- ETS1
- TWSc
- TWSm
- Bp
- Bs
- Be
- Pf
- Ps
- Pe
- ESp
- ESs
- SIC
- Nc
- Ni
- Nf
- Gg
- Gp
- Ss
| المشروع | أهداف التنمية المستدامة | معايير العلوم الوطنية (NGSS) | علوم كامبريدج | رياضيات كامبريدج | المنهج الأساسي الموحد للرياضيات | ISTE | الوظائف المذكورة |
|---|---|---|---|---|---|---|---|
| 1 الحذاء الذكي | الصحة الجيدة والرفاهية | 3-5-ETS1-1 | 4Bp.04 | 4Ss.02 | 4.NBT.A.3 | 1.3.d | محلل لياقة بدنية، محلل بيانات |
| 2 مستشعر رطوبة التربة | الحياة على اليابسة | 4-ESS3-1 | 4SIC.05 | 4Ss.02 | 4.MD.A.1 | 1.7.d | مهندس زراعي، عالم بيئي |
| 3 جهاز قياس الزلازل | المدن والمجتمعات المستدامة | 4-ESS3-2 | 4ESp.03 | 4Gg.08 | 4.G.A.1 | 1.5.b | عالم جيوفيزياء، مهندس مدني |
| 4 مركبة استكشاف المريخ | الصناعة والابتكار والبنية التحتية | 4-PS3-1 | 4TWSm.014ESs.02 | 4Gp.03 | 4.MD.A.2 | 1.4.d | مهندس طيران، مهندس روبوتات |
| 5 حاجز وقوف السيارات الذكي | المدن والمجتمعات المستدامة | 3-5-ETS1-3 | 4Pe.02 | 4Gp.01 | 4.MD.C.6 | 1.4.a | مخطط حضري، مهندس أنظمة المرور |
| 6 محاكي مشترك | الصحة الجيدة والرفاهية | 4-PS3-3 | 4Bs.02 | 4Gg.08 | 4.G.A.2 | 1.1.c | مهندس بيوميكانيكي، أخصائي علاج طبيعي |
| 7 مروحة موفرة للطاقة | طاقة نظيفة وبأسعار معقولة | 4-PS3-4 | 4Be.014Be.02 | 4Nf.02 | 4.MD.A.1 | 1.6.a | مهندس أنظمة التدفئة والتهوية وتكييف الهواء، مهندس الاستدامة |
| 8 روبوت يتبع خطًا | الصناعة والابتكار والبنية التحتية | 4-PS4-3 | 4Be.03 | 4Gp.01 | 4.NBT.B.4 | 1.5.b | مهندس روبوتات، أخصائي أتمتة |
| 9 جهاز مراقبة درجة الحرارة | الحياة على اليابسة | 4-ESS3-2 | 4Bp.02 | 4Ni.02 | 4.NF.C.6 | 1.1.c | عالم أحياء برية، محلل بيانات |
| 10 كاشف الألوان | تقليص التفاوتات | 4-PS4-2 | 4Pe.01 | 4Gp.01 | 4.G.A.1 | 1.6.c | أخصائي بصريات، مهندس كهربائي |
| 11 محطة الأرصاد الجوية | الإجراءات المتعلقة بالمناخ | 4-ESS2-1 | 4Pf.04 | 4Ss.02 | 4.MD.A.2 | 1.7.a | أخصائي أرصاد جوية، مهندس بيئي |
| 12 ضوء ليلي تلقائي | السلام والعدالة والمؤسسات القوية | 4-PS3-2 | 4Ps.02 | 4Ss.03 | 4.MD.A.2 | 1.6.c | مهندس كهربائي، مطور برمجيات |
| 13 جهاز إنذار ضد السرقة | الصناعة والابتكار والبنية التحتية | 3-5-ETS1-3 | 4TWSc.03 | 4Nf.06 | 4.NBT.B.4 | 1.2.d | مهندس أنظمة أمنية، محلل أمن إلكتروني |
| 14 متنبئ الطاقة | طاقة نظيفة وبأسعار معقولة | 4-PS3-2 | 4Ps.01 | 4Gp.03 | 4.G.A.1 | 1.7.d | عالم نباتات، عالم أحياء |
| 15 جرس الباب الذي يعمل بدون لمس | الصحة الجيدة والرفاهية | 3-5-ETS1-2 | 4SIC.02 | 4Nc.04 | 4.NF.C.5 | 1.4.a | مهندس طب حيوي، مصمم صناعي |
| Capstone الحد من النفايات | الإجراءات المتعلقة بالمناخ | — | — | — | — | — | — |
المصدر: جدول المقارنة بين مناهج SKOOL21 من المستوى A إلى 12 (2026)، الذي تم تجميعه من أدلة المعلمين وكتب الطلاب. وفي حالة وجود اختلاف بين الاثنين، يُعتمد على كتاب الطالب.
ما تطلبه
| العنصر | العنوان | رقم ISBN أو SKU |
|---|---|---|
| كتاب التمارين للطالب | كتاب تمارين «مبتكر العلوم والتكنولوجيا والهندسة والرياضيات»، المستوى 4 | 978-981-17494-6-9 |
| دليل المعلم | دليل، المستوى 4 | 978-981-17736-8-6 |
| مجموعة أدوات التعلم | مجموعة أدوات الروبوتات الذكية | STEMSIHKitG45 |
يستخدم المستويان 4 و5 «مجموعة أدوات الروبوتات الذكية» المشتركة.
تقييم مدمج
تُجرى أربع عمليات تقييم سنويًّا باستخدام معايير تقييم مكونة من سبعة معايير، بينما يخضع كل مشروع آخر لفحص سريع لمدة 30 ثانية في دفتر التمارين.
كيفية عمل التقييم →المعايير المُحددة
يربط الدليل كل مشروع بمعايير NGSS ومعايير كامبريدج ومعايير «كومون كور» حيثما ينطبق ذلك.
انظر الجدول الخاص بهذا المستوى →