Nivel 4: Robótica con MakeCode
En el nivel 4 se introducen los sistemas autónomos. Los alumnos crean prototipos con un Micro:bit y pantallas LED, y programan robots mediante bloques de MakeCode.
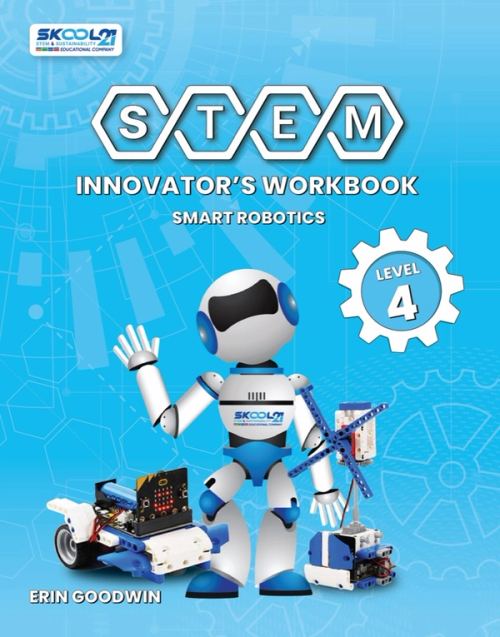
Resumen del nivel 4
- Calificación
- 4.º curso · Primaria
- Tecnología
- Robótica con MakeCode
- Herramientas
- MakeCode en un micro:bit
- Kit
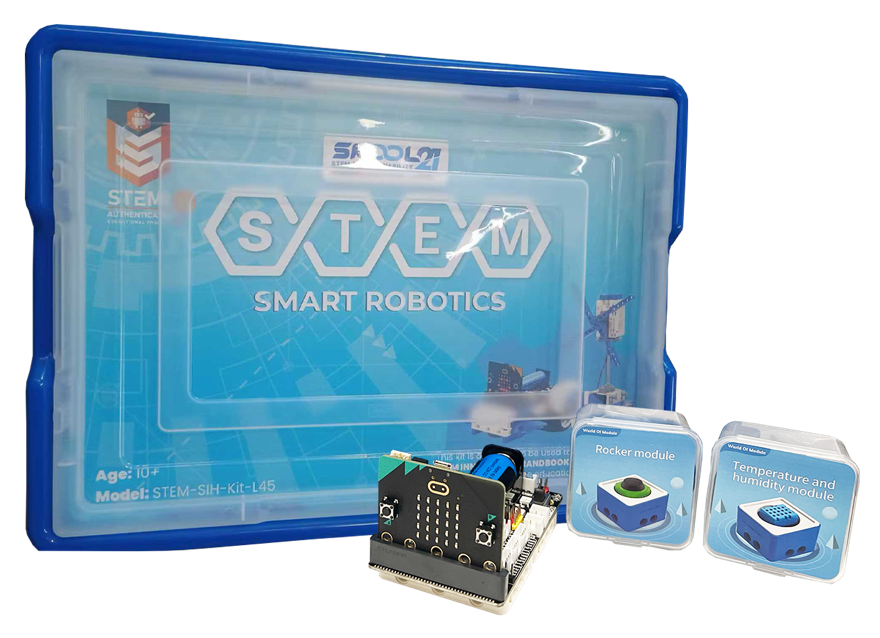
- Kit de robótica inteligente, uno por cada grupo de cuatro
- Proyectos
- 15 proyectos y un proyecto de fin de carrera
- Horas semanales
- Una sesión de 45 o 90 minutos
- Antes y después del reto
- Construya un comedero automático para mascotas
- Tema de la sostenibilidad
- Salud y seguridad de las infraestructuras
- Cargos mencionados
- Ingeniero en robótica, ingeniero biomédico, meteorólogo
 Demostración del libro de nivel 4
Vea cómo funciona el Nivel 4
Un breve repaso al libro de ejercicios del Nivel 4 y al kit «Smart Robotics», del canal SKOOL21.
Más vídeos en el canal SKOOL21 →Proyectos del kit de robótica inteligente
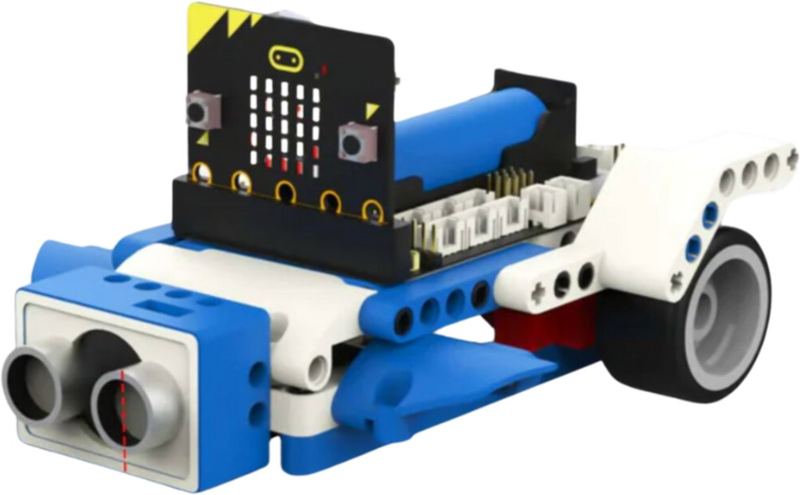
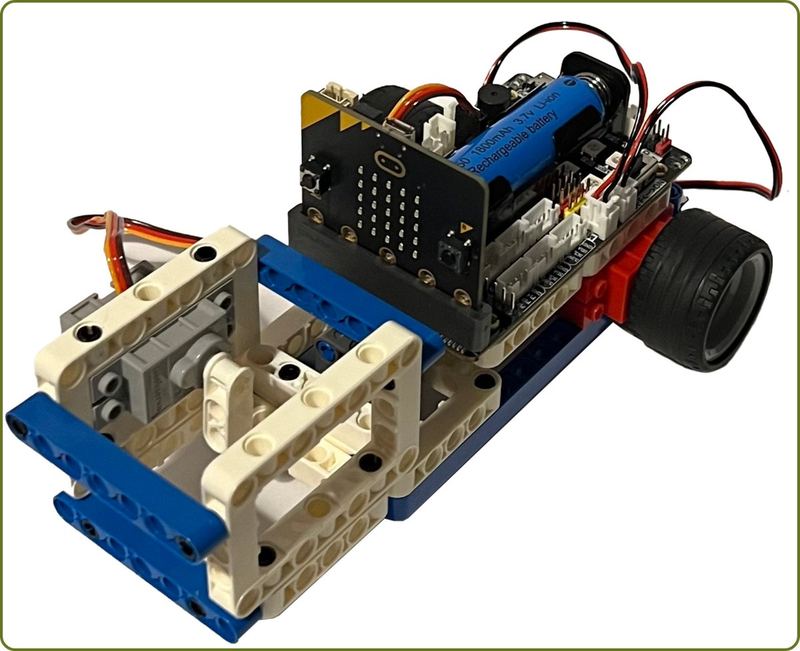
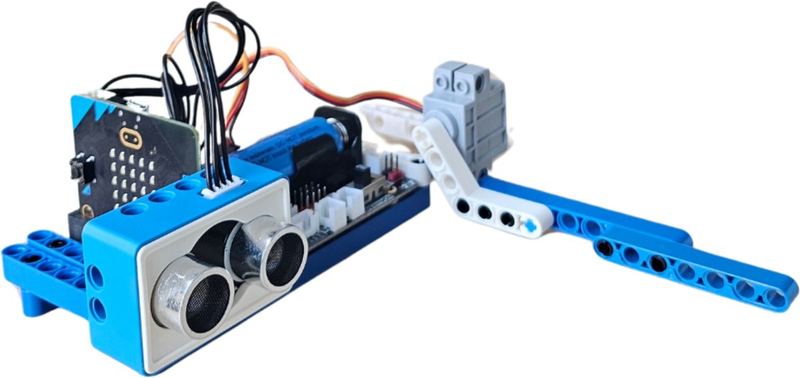
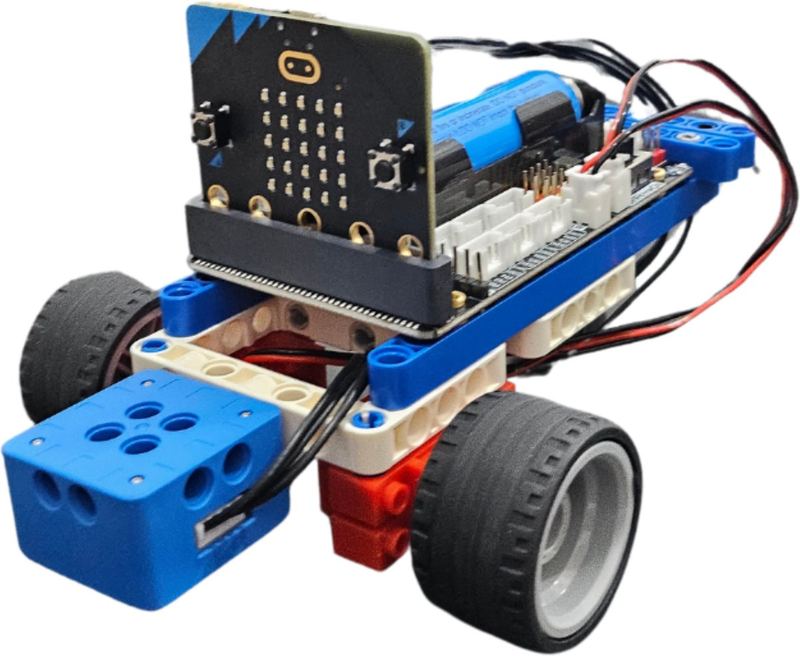
Los alumnos pueden
- Programar un robot en Microsoft MakeCode
- Utilice la pantalla y los sensores del Micro:bit en un prototipo
- Trabajar en equipo para resolver un reto de robótica
Resumen de los resultados de salida de nivel de SKOOL21.
Cómo funcionan
- Definir
- Diseño
- Compartir
- Reflexione
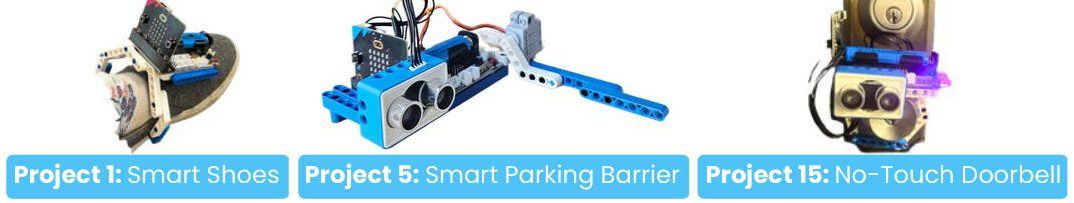
Quince proyectos y un proyecto de fin de carrera. Solicite la hoja de niveles para consultar la lista completa de proyectos.
Resultados finales completos y Objetivos de Desarrollo Sostenible para el Nivel 4
Ingeniería y diseño
- Construya y programe una solución robótica funcional (micro:bit, motor y sensor) que realice una tarea automatizada cuando se cumpla una condición de activación (el reto previo y posterior «Construir un comedero automático para mascotas»).
- Realice el primer proyecto «Capstone» del nivel, tal y como se denomina oficialmente, aplicando el ciclo completo de «Definir, Planificar, Construir, Probar y Mejorar» a un problema original.
- Realice iteraciones en un prototipo robótico a lo largo de varias rondas de pruebas, introduciendo y explicando mejoras de diseño bien fundamentadas.
- Calibre un mecanismo accionado por un sensor para que se active de forma fiable en las condiciones previstas.
Ciencia
- Investigue un concepto de transferencia de energía, como, por ejemplo, un motor que convierte la energía eléctrica en movimiento mecánico (NGSS PS3: Energía).
- Analice un tema relacionado con los sistemas terrestres o la actividad humana vinculado a una construcción, como el uso de los recursos (NGSS ESS2/ESS3).
- Exploren conjuntamente los contenidos de biología y física a través de un proyecto de construcción robótica, lo que refleja la relación entre biología y física propia de este nivel (Cambridge Science, Etapa 4).
- Relacione una construcción con una situación de la vida real como ejemplo de la ciencia en su contexto (Cambridge Science, Nivel 4).
Matemáticas
- Aplique la geometría y el razonamiento espacial para colocar sensores y mecanismos en un robot (Geometría de Cambridge).
- Utilice operaciones numéricas y fracciones para ajustar tiempos o cantidades, como, por ejemplo, la cantidad de comida que libera un mecanismo (Cambridge Number; Common Core: Números y operaciones — Fracciones).
- Recopile y represente los datos obtenidos de pruebas repetidas de un disparador automatizado (Cambridge Statistics; Common Core: Medición y datos).
Informática y programación
- Escriba y depure programas de MakeCode basados en bloques en un micro:bit que lean los datos de un sensor y controlen la salida de un motor.
- Programe la lógica de activación condicional (si se cumple la condición del sensor, entonces se activa el motor) para automatizar una tarea física.
- Pruebe y revise el código a lo largo de varias iteraciones para que un robot autónomo con sensores funcione de forma fiable.
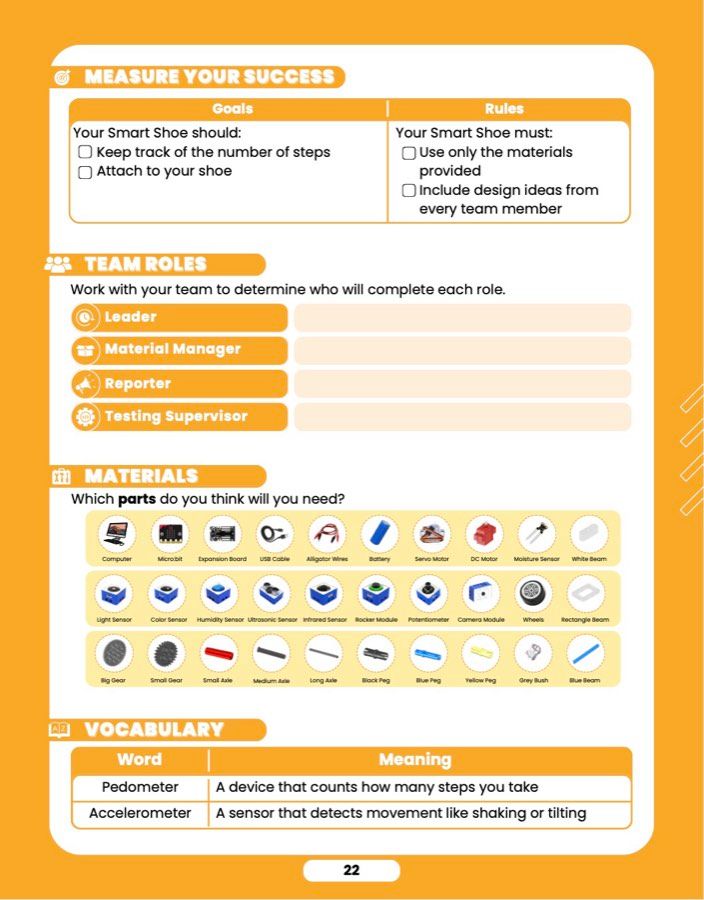
Asuma y desempeñe una función concreta dentro del equipo —líder, responsable de materiales, informador o supervisor de pruebas— mientras colabora, se comunica y resuelve conflictos dentro de un equipo de construcción.
Descubra cómo los proyectos de robótica y de monitorización de la salud de este nivel guardan relación con profesiones reales, como ingeniero robótico, ingeniero biomédico o meteorólogo.
Identifique el Objetivo de Desarrollo Sostenible relacionado con su proyecto, centrado en la salud y la seguridad de las infraestructuras.
Extraído de los resultados de salida de cada nivel de SKOOL21. Las normas mencionadas son los NGSS, los Estándares Comunes y los itinerarios de Cambridge.
- 3. Salud y bienestar
- 7. Energía asequible y limpia
- 9. Industria, innovación e infraestructuras
- 10. Reducción de las desigualdades
- 11. Ciudades y comunidades sostenibles
- 13. Acción por el clima
- 15. La vida en tierra firme
- 16. Paz, justicia e instituciones sólidas
Fuente: Marco de los cinco pilares de SKOOL21. Compare todos los niveles
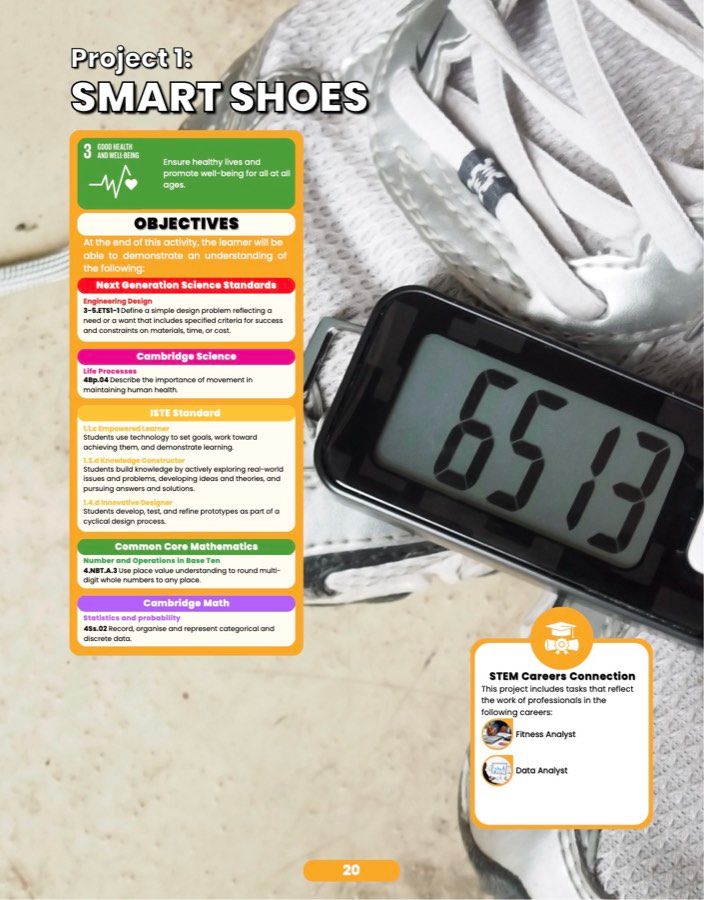
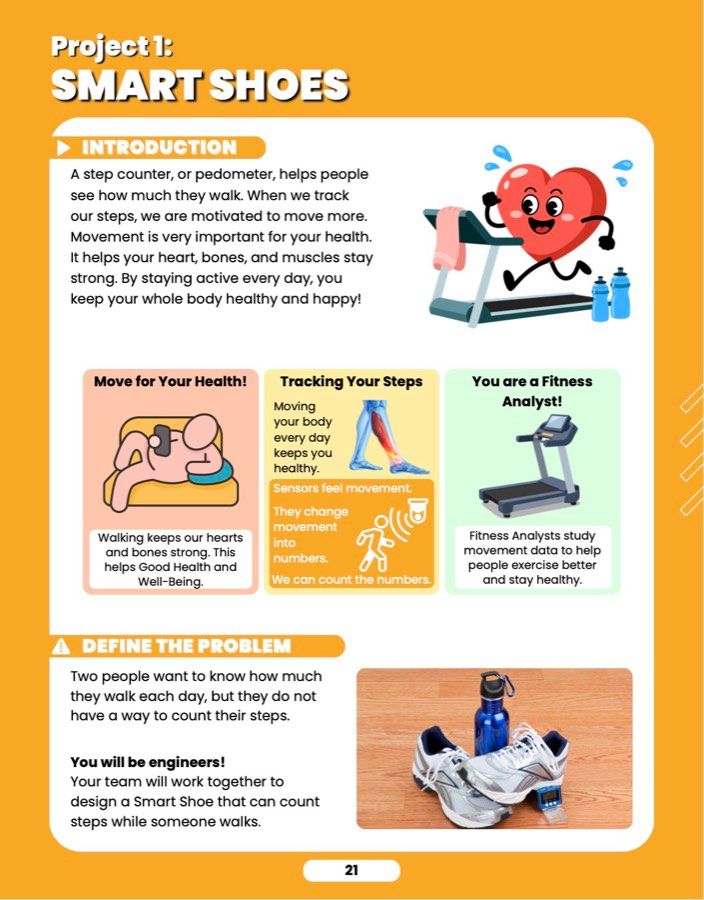
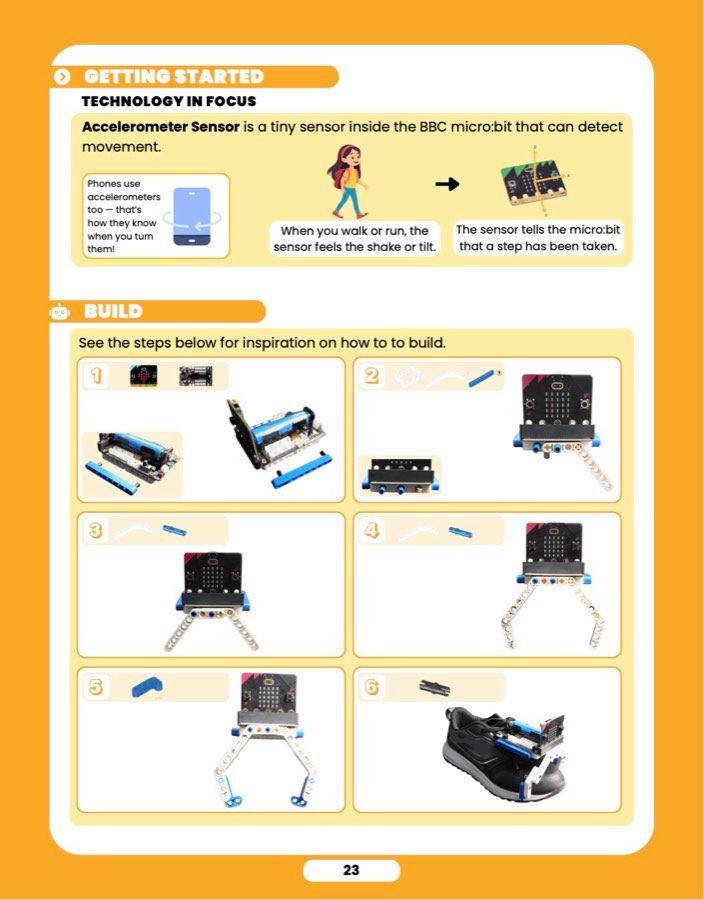
Proyecto 1: Zapatos inteligentes
El primer proyecto del nivel, tal y como aparece en la guía. El cuaderno de ejercicios completo se encuentra en el lector que figura a continuación, donde se ha publicado.
Hay dos personas que desean saber cuántos pasos dan cada día, pero no disponen de ningún medio para contarlos. Su equipo trabajará en conjunto para diseñar un zapato inteligente capaz de contar los pasos mientras se camina.El problema, tal y como aparece en el libro de ejercicios.
- Nombre del gol
- ODS 3 · Salud y bienestar
- Cargos mencionados
- Analista de fitness, analista de datos
- Normas citadas
- NGSS 3-5-ETS1-1; Cambridge Science 4Bp.04; Common Core 4.NBT.A.3; Cambridge Mathematics 4Ss.02
Normas citadas en el Nivel 4, proyecto por proyecto
Una fila por proyecto, tal y como los recoge la guía. Una celda vacía significa que no hay referencia bibliográfica para ese proyecto.
- PS3
- PS4
- ESS2
- ESS3
- ETS1
- TWSc
- TWSm
- Bp
- Bs
- Be
- Pf
- Ps
- Pe
- ESp
- ESs
- SIC
- Nc
- Ni
- Nf
- Gg
- Gp
- Ss
| Proyecto | ODS | NGSS | Cambridge Science | Matemáticas de Cambridge | Matemáticas del Currículo Común | ISTE | Cargos mencionados |
|---|---|---|---|---|---|---|---|
| 1 Zapatilla inteligente | Buena salud y bienestar | 3-5-ETS1-1 | 4Bp.04 | 4Ss.02 | 4.NBT.A.3 | 1.3.d | Analista de fitness, analista de datos |
| 2 Sensor de humedad del suelo | La vida en tierra | 4-ESS3-1 | 4SIC.05 | 4Ss.02 | 4.MD.A.1 | 1.7.d | Ingeniero agrónomo, científico medioambiental |
| 3 Sismógrafo | Ciudades y comunidades sostenibles | 4-ESS3-2 | 4ESp.03 | 4Gg.08 | 4.G.A.1 | 1.5.b | Geofísico, ingeniero civil |
| 4 Rover de Marte | Industria, innovación e infraestructuras | 4-PS3-1 | 4TWSm.014ESs.02 | 4Gp.03 | 4.MD.A.2 | 1.4.d | Ingeniero aeroespacial, ingeniero en robótica |
| 5 Barrera de aparcamiento inteligente | Ciudades y comunidades sostenibles | 3-5-ETS1-3 | 4Pe.02 | 4Gp.01 | 4.MD.C.6 | 1.4.a | Urbanista, ingeniero de sistemas de tráfico |
| 6 Simulador de articulaciones | Buena salud y bienestar | 4-PS3-3 | 4Bs.02 | 4Gg.08 | 4.G.A.2 | 1.1.c | Ingeniero biomecánico, fisioterapeuta |
| 7 Ventilador de bajo consumo | Energía asequible y limpia | 4-PS3-4 | 4Be.014Be.02 | 4Nf.02 | 4.MD.A.1 | 1.6.a | Ingeniero de climatización, ingeniero de sostenibilidad |
| 8 Robot que sigue una línea | Industria, innovación e infraestructuras | 4-PS4-3 | 4Be.03 | 4Gp.01 | 4.NBT.B.4 | 1.5.b | Ingeniero en robótica, especialista en automatización |
| 9 Monitor de temperatura | La vida en tierra | 4-ESS3-2 | 4Bp.02 | 4Ni.02 | 4.NF.C.6 | 1.1.c | Biólogo especializado en fauna silvestre, analista de datos |
| 10 Detector de color | Reducción de las desigualdades | 4-PS4-2 | 4Pe.01 | 4Gp.01 | 4.G.A.1 | 1.6.c | Optometrista, ingeniero eléctrico |
| 11 Estación meteorológica | Acción climática | 4-ESS2-1 | 4Pf.04 | 4Ss.02 | 4.MD.A.2 | 1.7.a | Meteorólogo, ingeniero medioambiental |
| 12 Luz nocturna automática | Paz, justicia e instituciones sólidas | 4-PS3-2 | 4Ps.02 | 4Ss.03 | 4.MD.A.2 | 1.6.c | Ingeniero eléctrico, desarrollador de software |
| 13 Alarma antirrobo | Industria, innovación e infraestructuras | 3-5-ETS1-3 | 4TWSc.03 | 4Nf.06 | 4.NBT.B.4 | 1.2.d | Ingeniero de sistemas de seguridad, analista de ciberseguridad |
| 14 Predictor energético | Energía asequible y limpia | 4-PS3-2 | 4Ps.01 | 4Gp.03 | 4.G.A.1 | 1.7.d | Botánico, biólogo |
| 15 Timbres sin contacto | Buena salud y bienestar | 3-5-ETS1-2 | 4SIC.02 | 4Nc.04 | 4.NF.C.5 | 1.4.a | Ingeniero biomédico, diseñador industrial |
| Capstone Reducción de residuos | Acción climática | — | — | — | — | — | — |
Fuente: Tabla de correspondencias del plan de estudios de SKOOL21, de los niveles A a 12 (2026), elaborada a partir de las guías del profesor y los libros de texto. En caso de discrepancia entre ambos, prevalecerá el libro de texto.
Lo que pida
| Artículo | Título | ISBN o SKU |
|---|---|---|
| Cuaderno de ejercicios del alumno | Cuaderno de ejercicios «Innovador en STEM», Nivel 4 | 978-981-17494-6-9 |
| Manual del profesor | Manual, Nivel 4 | 978-981-17736-8-6 |
| Kit didáctico | Kit de robótica inteligente | STEMSIHKitG45 |
Los niveles 4 y 5 comparten el kit de robótica inteligente.
Evaluación integrada
En cuatro evaluaciones al año se utiliza una rúbrica de siete criterios, y el resto de los proyectos se someten a una revisión del cuaderno de ejercicios de 30 segundos.
Cómo funciona la evaluación →Normas correspondientes
La guía establece la correspondencia entre cada proyecto y los estándares NGSS, de Cambridge y de Common Core, según corresponda.
Consulte la tabla correspondiente a este nivel →